

SOLUTION
研究開発
ロボットの自動走行やセンシングなど、
まだ形のない課題に向き合う研究開発を行っています。
GNSS・LiDAR・ROSなどの技術を組み合わせ、お客様と意見交換を重ねながら、
現場で実際に動くところまで形にします。
研究開発とは?
研究開発とは、既製のシステムやパッケージでは解決できない課題に対して、必要な技術の選定から試作、検証、実機への実装までを行う開発です。
yepでは、農業用の自立走行ロボットをはじめ、ハードウェア・センサー・ソフトウェアを組み合わせた開発に取り組んでいます。
そのお悩み、
yepと解決しませんか?
-
ISSUE01
圃場を自動で巡回するロボットを開発したい
- 課題・要望
- 圃場内を走行し、畝から畝へと移動しながら農作業を行うロボットを開発したいというご要望でした。
- 提案
- お客様と意見交換を重ね、GNSSモジュールによる位置推定と、地磁気センサーによる方位認識を組み合わせた自動走行方式を採用しました。
- 効果
- 登録した地点をもとに畝を順番に巡回する自動走行機能を開発。
簡易インターフェースで、地点の登録・編集や走行の開始・停止も行えます。
-
ISSUE02
作物の列(畝)の間を、列に沿って走行させたい
- 課題・要望
- ビニールハウス内のアスパラガスの畝間を走行し、自動で農薬を散布するロボットを開発したいというご要望でした。
- 提案
- お客様と意見交換を重ね、水平LiDARによる畝・壁・障害物の認識と、ArUcoマーカーによる位置に応じた動作制御を組み合わせた走行方式を採用しました。
- 効果
- ハウス内の畝を順番に巡回し、農薬を自動散布する機能を開発。
タブレットからの手動操作や、散布スケジュールの登録も行えます。
活用技術
最新の技術や多様な開発手法を取り入れながら、目的や課題に応じたシステム開発を行っています。
WebRTCによるリアルタイム通信、AI・機械学習、画像解析など、さまざまな技術を組み合わせることで、使いやすく拡張性の高いシステムをご提供いたします。
-
ROS
Robot Operating System
ロボットのセンサーや制御プログラムなど、各種機能を連携させるためのオープンソースのソフトウェア基盤です。
機能ごとにプログラムを分割し、相互にデータをやり取りできるため、複雑なロボットシステムを効率的に開発・拡張できます。
-
GNSS
全球測位衛星システム
人工衛星からの信号を利用して、地球上の位置を測定するシステムの総称です。
米国のGPSや、日本の準天頂衛星システム「みちびき」などが含まれます。
-
Jetson
NVIDIA Jetson
AI処理や画像認識などをエッジデバイス上で実行するための組み込みコンピューティングプラットフォームです。
GPUを活用した並列処理に対応しており、カメラ画像の解析や物体認識など、計算負荷の高い処理をロボット本体で実行できます。
-
LiDAR
Light Detection and Ranging
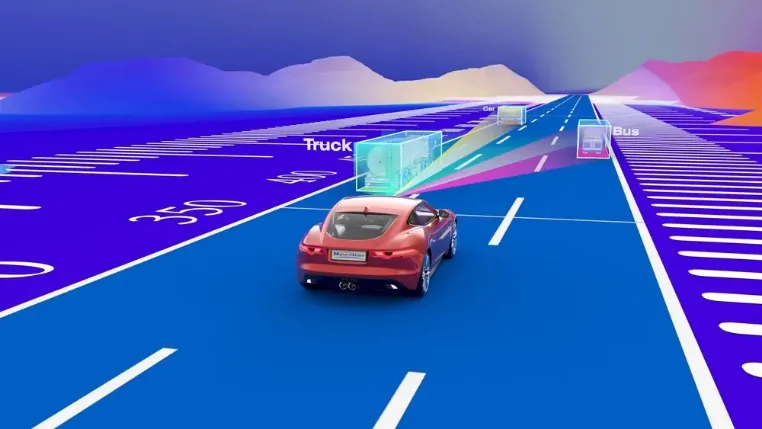
レーザー光を照射し、対象物から反射して戻ってくるまでの時間などを利用して、対象物までの距離や周囲の形状を計測するセンサー技術です。
周囲の物体との距離を測定し、空間の形状を把握できます。
 株式会社レグミン 様
主な開発環境実績
- オペレーティングシステム
-
- Alma Linux
- 開発言語
-
- C++
- Python
- その他
-
- ROS 他
よくあるご質問
-
試作(プロトタイプ)だけの依頼もできますか?
-
実際の現場(圃場・ハウスなど)での検証にも対応してもらえますか?
-
農業以外の分野でも相談できますか?
-
開発期間や費用の目安を教えてください。
-
開発した技術の権利(特許など)はどうなりますか?